 Italiano
 English
Il comando arriva dal muscolo
Per guidare una protesi potrebbe bastare seguire due minuscoli magneti impiantati nel muscolo. Il 29 ottobre un gruppo del MIT ha presentato una nuova interfaccia, provata su tre persone con amputazione sotto il ginocchio. Il risultato riguarda la capacità di trasformare i movimenti residui in un comando preciso. Non dimostra ancora che i partecipanti camminino meglio: nell’esperimento muovevano un cursore su uno schermo, senza indossare una protesi.
La distinzione conta perché una gamba artificiale deve ricevere istruzioni affidabili, oltre ad avere motori e articolazioni. Il progetto affronta quel passaggio: capire che cosa sta facendo il muscolo e fornire al controllo robotico un segnale utilizzabile. Per chi dipende da una protesi, la promessa interessante è un gesto meno faticoso da comandare. È però un obiettivo del lavoro, non un beneficio quotidiano già misurato.
Tra gli autori ci sono Christopher Shallal, Cameron Taylor e Hugh Herr. La loro scelta sposta l’attenzione dall’elettricità prodotta dal muscolo alla sua meccanica: quanto cambia lunghezza e con quale velocità. Si chiama magnetomicrometria. Dietro il nome difficile c’è una misura abbastanza intuitiva: osservare dall’esterno come varia la distanza fra piccoli riferimenti inseriti nel tessuto.
Un sensore fuori, piccoli riferimenti dentro
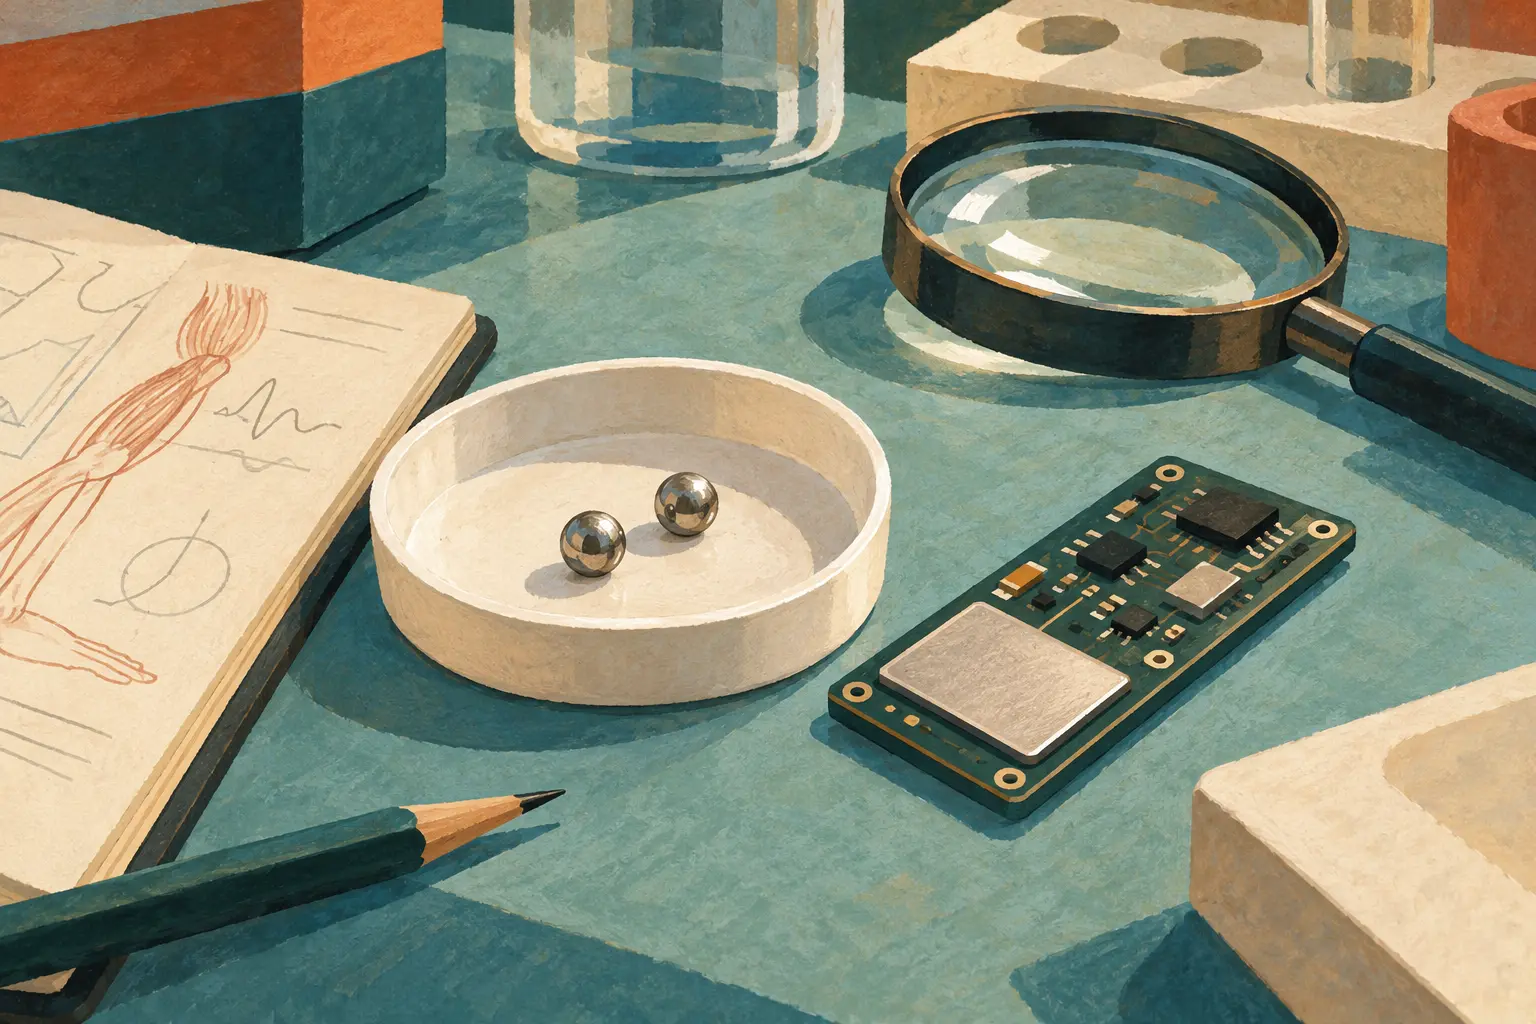
L’abstract pubblicato su Nature Sensors descrive microsfere magnetiche passive di tre millimetri e una matrice di magnetometri appoggiata sulla pelle. L’elettronica esterna segue i magneti attraverso il tessuto, ricostruendo in tempo reale la dinamica muscolare. Gli autori riportano una risoluzione inferiore al millimetro e letture fino a sei centimetri di profondità. Sono caratteristiche del sistema sperimentale, non specifiche di un prodotto acquistabile.
Il confronto ha riguardato anche l’elettromiografia, cioè la lettura dell’attivazione elettrica dei muscoli, sia con elettrodi superficiali sia impiantati. Secondo l’abstract, la stima magnetica ha eguagliato o superato queste alternative nella maggior parte degli esiti valutati. Non significa che abbia vinto in ogni misura o che possa già sostituire tutte le altre interfacce. Il risultato resta riferito ai tre partecipanti studiati.
Il compromesso progettuale è evidente: il corpo ospita riferimenti passivi, mentre la lettura rimane all’esterno. Senza fili che escano dal muscolo non significa senza intervento chirurgico, e senza un grande impianto elettronico non significa senza apparecchiatura da indossare. Chiamarlo semplicemente sensore invisibile cancellerebbe proprio la scelta che una persona dovrebbe valutare: che cosa inserire nel corpo per ottenere quale vantaggio dimostrabile.
Tre persone, una condizione particolare
I partecipanti avevano tutti un’interfaccia chirurgica chiamata AMI: coppie di muscoli vengono ricollegate perché continuino a interagire nel segmento residuo dell’arto. La rivista specialistica The O&P EDGE precisa che i magneti erano stati inseriti in un massimo di quattro muscoli coinvolti nei movimenti della caviglia. La stessa ricostruzione specifica che il compito era raggiungere bersagli con un cursore, non sostenere il peso del corpo su un piede robotico.
È una condizione importante per interpretare il risultato. Una prova riuscita in questo gruppo non risponde automaticamente per persone con interventi diversi, altre condizioni muscolari o bisogni differenti. Prima di parlare di accesso più ampio occorrerebbe sapere per chi funziona l’interfaccia, quali requisiti richiede e come si comporta nel tempo. Un piccolo studio può mostrare una possibilità; non definisce ancora una soluzione per tutti.
Anche il controllo virtuale ha un’utilità precisa: permette di confrontare segnali diversi in un compito comune. Ma lo schermo non restituisce tutte le conseguenze di un errore durante un passo. Nella lettura del risultato vanno quindi tenute separate due domande: quanto bene il sistema riconosce un movimento e quanto bene una persona riesce a usare una protesi nella propria giornata. La prima può preparare la seconda, non sostituirla.
Il mercato comincia dopo la dimostrazione
Il MIT riferisce che è in corso uno studio più ampio per valutare il controllo di protesi reali tramite le microsfere. È il passaggio da osservare. Nelle fonti consultate non ci sono un prezzo, una data di vendita o una disponibilità clinica verificata per questa nuova interfaccia. Non sarebbe corretto presentarla come una prestazione già prenotabile, né attribuirle risparmi o risultati sulla sicurezza non misurati.
Per un’impresa che volesse portarla fuori dal laboratorio, il problema non finirebbe con il sensore. La misura dovrebbe diventare parte di un insieme utilizzabile: interfaccia, controllo della protesi e assistenza alla persona. Dal punto di vista editoriale, è qui che andrebbe cercato il modello economico: chi sostiene il costo iniziale e chi risponde della manutenzione. Al momento non abbiamo elementi per dare queste risposte, e inventare un mercato sarebbe prematuro.
Per chi utilizzerà il dispositivo, invece, il confronto utile sarebbe con la propria alternativa concreta. Un comando migliore dovrebbe offrire un vantaggio abbastanza importante da giustificare l’impianto e gli eventuali vincoli. Non basta che una tecnologia appaia meno invasiva di un’altra per renderla automaticamente preferibile. La decisione avrebbe senso soltanto mettendo insieme prestazioni, oneri e priorità della persona, non ordinando le soluzioni dalla più nuova alla più vecchia.
Il prossimo risultato deve uscire dallo schermo
Questa storia merita attenzione per il punto in cui interviene: il collegamento fra un corpo e una macchina che deve rispondergli. Non tenta di rendere spettacolare la protesi, ma di migliorare l’informazione con cui viene comandata. È una direzione diversa dall’aggiungere soltanto potenza o funzioni: una capacità della macchina vale nella misura in cui la persona riesce davvero a utilizzarla.
La prova successiva dovrà chiarire se il vantaggio nel controllo sopravvive quando entra in gioco un arto artificiale reale. Per il lettore, il segnale da cercare nei prossimi annunci non è un’altra immagine di una gamba bionica, ma un confronto che specifichi chi è stato studiato, quale compito ha svolto e con quale alternativa. Oggi sappiamo che tre persone hanno guidato un cursore con questa interfaccia. Il passo verificato, per ora, si ferma lì.